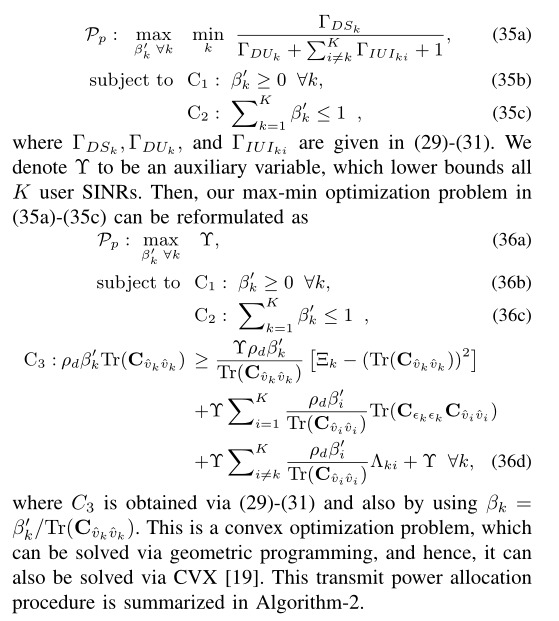
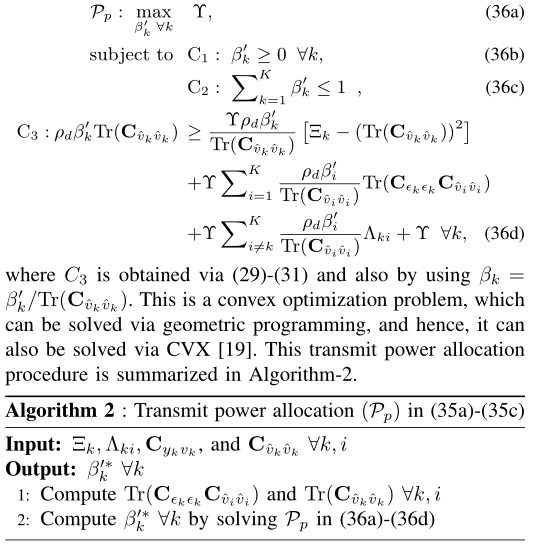
CVX-Invalid quadratic form(s): not a square

Uncategorized
Sep 11, 2023
L

How to fix it?? I’m confused

CODE:

X1 = zeros(K,K);
X2 = zeros(K,K);

% Beta0 = zeros(K,1); %beta’
% gamma = 0;
cvx_begin
variables Beta0(K) g
variable X1(K,K) complex
variable X2(K,K) complex
maximize ( g )
subject to

        for k=1:1:K
            Beta0(k)>=0;
        end
        sum(Beta0)<=1;
        
        for k=1:1:K
            for i=1:1:K
                X1(k,i) == Rho_d*Beta0(i)*trace(C_ek_ek(:,:,k)*C_vkk_vkk(:,:,i))/trace(C_vkk_vkk(:,:,i));
                if k~=i
                    X2(k,i) == Rho_d*Beta0(i)*I(k,i)/trace(C_vkk_vkk(:,:,i));
                else
                    X2(k,i) == 0;
                end
            end
        end
        
        for k=1:1:K
            Rho_d*Beta0(k)*trace(C_vkk_vkk(:,:,k))>=(Rho_d*Beta0(k)*(I(k,k)- (trace(C_vkk_vkk(:,:,k)))^2)/trace(C_vkk_vkk(:,:,k))...
                +sum(X1(k,:))+sum(X2(k,:))+1)*g;
        end 

cvx_end

for k=1:1:K
    Beta(k) = Beta0(k)/trace(C_vkk_vkk(:,:,k));
end

error .* (line 262)
Disciplined convex programming error:
Invalid quadratic form(s): not a square.

error * (line 36)
z = feval( oper, x, y );

error main (line 317)
Rho_dBeta0(k)trace(C_vkk_vkk(:,:,k))>=(Rho_dBeta0(k)(I(k,k)-(trace(C_vkk_vkk(:,:,k)))^2)/trace(C_vkk_vkk(:,:,k))…

I don’t know why I can’t build it successfully. Hope somebody can help me. It’s painful…

L

the ordinary question:

M

I’m having trouble figuring out which parentheses go with which. Are you multiplying variables? That is not allowed in CVX unless gp mode is specified, using cvx_begin gp. That plus all the rules of Geometric Programming are discussed in Geometric programming mode — CVX Users' Guide .

Did you notice the mention of geometric programming in the image you posted? That should give you a good hint that you need to specify gp mode, and follow gp mode’s rules.

L
Replying to #3

I add the cvx_begin gp , but it still have some problems…

In main (line 293)
error cvxprob/newobj (line 57)
Disciplined convex programming error:
Cannot maximize a(n) convex expression.

error maximize (line 21)
newobj( prob, ‘maximize’, x );

error main (line 297)
maximize ( g )

M

Did you read the link?

L

why there is no warn in the original one? The question need “maximize (g)”, and I think g is affine which can be maximized

M

Please sow a complete reproducible problem, with all input data. Then show all the CVX output.

L

The figure above presents the complete problem:

  • The variable g is an auxiliary variable that represents the minimum user rate.
  • The variables X1 and X2 are intermediate variables that do not have practical meaning and are used for auxiliary calculations.
  • The variables I(k,i), C_vkk_vkk(:,:,k), and C_ek_ek(:,:,k) can be treated as constant complex matrices.
  • Rho_d is a constant parameter.
  • Beta0(k) is a crucial variable that represents the user rate allocation coefficients.
M

That is not code which generated an error message/.

L

clc
clear

%% parameter define
global M M1 M2 N N1 N2 K B noise NF Tau_c Tau_u lambda

P=1;
N=1600;N1=40;N2=40;
M=900;M1=30;M2=30;
K=5;

noise=3.98e-14; %-104dbm
NF=5.012;
B=10e+6;
P_noise=10log10(noiseB*NF);

Tau_c=196; %相干间隔
Tau_u=K; %导频长度
d_irs_user=[70, 50, 50, 80, 60]; %RIS-user distance
d_BS_user=[80, 80, 60, 60, 70]; %BS-user distance
d_BS_ris=50; %BS-RIS间距

lambda = 0.3; %假设电磁波频率为1GHz
d_az = lambda;
d_el = lambda; %假设天线间距都等于一个波长
d = lambda/4;
d_H = d;d_V = d;A = d*d; %RIS元件的间距/面积

zeta_0=1.58e+4; %路径损耗 zeta_x = zeta_0 + 10k0log (d);
k0=3.5;
zeta_b = zeta_0 + 10k0log (d_BS_ris); %BS-user路径损耗
zeta_f = zeros(1,K); %RIS-user路径损耗
zeta_h = zeros(1,K); %BS-user路径损耗
for k=1:1:K
zeta_f(k) = zeta_0 + 10k0log (d_irs_user(k));
zeta_h(k) = zeta_0 + 10k0log (d_BS_user(k));
end

%% variable Setup
variable1 = 1:1:70;
x_axis = variable1; %横坐标——物理意义为rho_d(对数)
rate = zeros(1,length(variable1)); %纵坐标——物理意义为最小用户速率

for mm=1:1:length(variable1) %对于每个确定的横坐标值variable(mm),去确定纵坐标的值
%% Update the variable %%更新横坐标值

Rho_d=10^(variable1(mm)/10);

%% phase shifts/transmit power allocation – definition,Random
%phi = exp(2pilirand(1,N)); %变量-相位向量
Beta = zeros(K,1); %beta(列向量)
% phi = 2
pi*rand(1,N);
% for k=1:1:K
% Beta(k) = 1/K;
% end

%% 计算信道协方差矩阵

% R_r=zeros(N,N);
% R_b=zeros(M,M);
R_tl_az=zeros(M2,M2);
R_tl_el=zeros(M1,M1);

%BS部分——
psi_l = 2*pi/8;
omega_l = pi/3;
alpha_l = pi/12;
nu_l = pi/36;

for u=1:1:M2
    for v=1:1:M2
        delta1 = 2*pi*d_az*(v-u)*sin(psi_l);
        delta2 = 2*pi*d_az*(v-u)*nu_l*cos(psi_l);
        delta3 = (delta2*alpha_l*sin(omega_l))^2+1;
        R_tl_az(u,v) = ((delta3)^(-0.5))*exp(-(delta2*cos(omega_l))^2/(2*delta3)-((delta1*alpha_l*sin(omega_l))^2)/(2*delta3))...
            *exp(1i*delta1*cos(omega_l)/delta3);
    end
end
for x=1:1:M1
    for y=1:1:M1
        R_tl_el(x,y) = exp(1i*2*pi*d_el*(y-x)*cos(psi_l))*exp(-0.5*((2*pi*nu_l*d_el)^2)*((y-x)^2)*((sin(psi_l))^2));
    end
end
R_tl = kron(R_tl_az,R_tl_el);

%RIS部分——
R = zeros(N,N);
u = zeros(3,N);
for n=1:1:N
u(1,n) = 0;u(2,n) = mod(n-1,N2)d_H;u(3,n) = d_Vfloor((n-1)/N2);
end
for p=1:1:N
for q=1:1:N
R(p,q) = sinc(2*norm((u(:,p)-u(:,q)),2)/lambda);
end
end

%计算R_b:
R_b = zeta_b*R_tl;
    
%计算R_r:
R_r = A*R;

%计算R_h:BS的VR区域——1:(1-10)*30,2:(6-15)*30,3:(11-20)*30,4:(16-25)*30,5:(21-30)*30
R_h=zeros(M,M,K);


dx = zeros(M2,K);
dy = ones(M1,K);
Dx = zeros(M2,M2,K);
Dy = zeros(M1,M1,K);
for n=1:1:M2
    if (1<=n)&&(n<=10)
        dx(n,1)=1;
    end
    if (6<=n)&&(n<=15)
        dx(n,2)=1;
    end
    if (11<=n)&&(n<=20)
        dx(n,3)=1;
    end
    if (16<=n)&&(n<=25)
        dx(n,4)=1;
    end
    if (21<=n)&&(n<=30)
        dx(n,5)=1;
    end
end
for k=1:1:K
    Dx(:,:,k) = diag(dx(:,k));
    Dy(:,:,k) = diag(dy(:,k));
    
    R_h(:,:,k) = kron(((Dx(:,:,k))^0.5)*R_tl_az*((Dx(:,:,k))^0.5),((Dy(:,:,k))^0.5)*R_tl_el*((Dy(:,:,k))^0.5));
end


%计算R_f:RIS的VR区域——1:(1-8)*40,2:(9-16)*40,3:(17-24)*40,4:(25-32)*40,5:(33-40)*40
R_f=zeros(N,N,K);
R_f_0=zeros(N,N,K);
for k=1:1:K
    R_f_0(:,:,k) = zeta_f(k)*A*R;
end

for p=1:1:N
    for q=1:1:N
        if (1<=p)&&(p<=320)&&(1<=q)&&(q<=320)
            R_f(p,q,1)=R_f_0(p,q,1);
        end
        if (321<=p)&&(p<=640)&&(321<=q)&&(q<=640)
            R_f(p,q,2)=R_f_0(p,q,2);
        end
        if (641<=p)&&(p<=960)&&(641<=q)&&(q<=960)
            R_f(p,q,3)=R_f_0(p,q,3);
        end
        if (961<=p)&&(p<=1280)&&(961<=q)&&(q<=1280)
            R_f(p,q,4)=R_f_0(p,q,4);
        end
        if (1281<=p)&&(p<=1600)&&(1281<=q)&&(q<=1600)
            R_f(p,q,5)=R_f_0(p,q,5);
        end
    end
end   

%% CVX_Phase shift optimization

% phi_t = exp(2pi1irand(1,N)); % ?θt
% phi_t_1 = exp(2
pi1irand(1,N)); %?θ?t
% %phi_best = zeros(1,N);%最佳相位
%
% t=0;
% Nu_t = rand;
% Nu = rand;
% %Ak = zeros(N,N,K);
%
% while 1
% cvx_begin
% variable phi(1,N) complex % ?θt
% variable Nu
% maximize ( Nu )
% subject to
% for n=1:1:N
% square_abs(phi(n))<=1;
% end
% for k=1:1:K
% %Ak(:,:,k)=R_r.R_f(:,:,k);
% real(trace(R_h(:,:,k))+trace(R_b)
(phi_t
(R_r.R_f(:,:,k))(phi_t’)+2real((phi-phi_t)(R_r.R_f(:,:,k))(phi_t’))))>=Nu;
% end
% cvx_end
%
%
% for n=1:1:N
% if phi(n)==0
% phi_t_1(n) = 0;
% else
% phi_t_1(n) = phi(n)/(abs(phi(n)));
% end
% end
% phi_t = phi_t_1;
%
% if abs(Nu-Nu_t)/abs(Nu_t)<0.005 %如果收敛,则跳出
% break
% end
% Nu_t = Nu;
% t = t + 1;
% end
%
% phi_best = phi_t;
% Phi = diag(phi_best); %使用最佳相位优化的结果

% phiAk(phi’)>=(phi_tAk(phi_t’)+2*real((phi-phi_t)Ak(phi_t’))))

%% CVX_Transmit power allocation optimization
Phi = diag(exp(2*pi*1i*rand(1,N)));


C_yk_vk = zeros(M,M,K);    
C_yk_yk = zeros(M,M,K);    
C_vkk_vkk = zeros(M,M,K);    
C_ek_ek = zeros(M,M,K);
for k=1:1:K 
    C_yk_vk(:,:,k) = R_h(:,:,k)+R_b*trace(R_r*Phi*R_f(:,:,k)*(Phi'));%M*M
    C_yk_yk(:,:,k) = C_yk_vk(:,:,k)+P_noise*eye(M);%M*M
    C_vkk_vkk(:,:,k) = C_yk_vk(:,:,k)*((C_yk_yk(:,:,k))^(-1))*C_yk_vk(:,:,k);%M*M
    C_ek_ek(:,:,k) = C_yk_vk(:,:,k)-C_vkk_vkk(:,:,k);%M*M
end

S = zeros(N,N,K);
for k=1:1:K
    S(:,:,k) = R_f(:,:,k)*(Phi')*R_r*Phi;
end

C = zeros(M,M,K,K);
T = zeros(M,M,K,K);
for k=1:1:K
    for i=1:1:K
        C(:,:,k,i) = ((C_yk_yk(:,:,k))^(-1))*C_yk_vk(:,:,k)*C_yk_vk(:,:,i)*((C_yk_yk(:,:,i))^(-1));
        T(:,:,k,i) = R_b*C(:,:,k,i);
    end
end


Xi = P_noise;%噪声方差

I = zeros(K,K);
T_D_Sk = zeros(1,K);
T_D_Uk = zeros(1,K);
T_IU_Iki = zeros(K,K);
for k=1:1:K
    for i=1:1:K
        if i==k
            Tk = T(:,:,k,i);
            Sk = S(:,:,k);
            Ck = C(:,:,k,i);
            R_hk = R_h(:,:,k);
            I(k,i) = 2*trace(Sk)*trace(Tk)*trace(R_hk*Ck)+(trace(Sk)*trace(Tk))^2+...
                       trace(Sk^2)*trace(Tk^2)+((trace(Sk))^2)*trace(Tk^2)+...
                       ((trace(Tk))^2)*trace(Sk^2)+2*Xi*trace(Sk)*trace(Tk)*trace(Ck)+...
                       2*trace(Sk)*trace(Tk*R_hk*Ck)+2*Xi*trace(Sk)*trace(Tk*Ck)+...
                       2*Xi*trace(R_hk*Ck)*trace(Ck)+2*Xi*trace(R_hk*(Ck^2))+(abs(trace(R_hk*Ck)))^2+...
                       trace((R_hk*Ck)^2)+Xi*Xi*((abs(trace(Ck)))^2)+Xi*Xi*trace(Ck^2);
            
            T_D_Sk(k) = Rho_d*Beta(k)*((trace(C_vkk_vkk(:,:,k)))^2);
            T_D_Uk(k) = Rho_d*Beta(k)*(trace(C_ek_ek(:,:,k)*C_vkk_vkk(:,:,k))-(trace(C_vkk_vkk(:,:,k)))^2+I(k,i));
         
        else
            Tki = T(:,:,k,i);
            Sk = S(:,:,k);
            Si = S(:,:,i);
            Cki = C(:,:,k,i);
            Qki = R_b*(Cki');
            R_hk = R_h(:,:,k);
            R_hi = R_h(:,:,i);
            I(k,i) = trace(Sk*Si)*trace(Tki)*trace(Qki)+trace(Sk)*trace(Tki*R_hi*(Cki'))+...
                        Xi*trace(Sk)*trace(Tki*(Cki'))+Xi*Xi*trace(Cki*(Cki'))+trace(R_hk*Cki*R_hi*(Cki'))+...
                        trace(Sk)*trace(Si)*trace(Tki*Qki)+Xi*trace(Cki*R_hi*(Cki'))+Xi*trace(R_hk*Cki*(Cki'))+...
                        trace(Si)*trace(R_hk*Cki*Qki)+Xi*trace(Cki*Qki)*trace(Si);
                    
            T_IU_Iki(k,i) = Rho_d*Beta(i)*(trace(C_ek_ek(:,:,k)*C_vkk_vkk(:,:,i))+I(k,i));
        end
    end
end


X1 = zeros(K,K);
X2 = zeros(K,K);

% Beta0 = zeros(K,1); %beta’
% gamma = 0;
% cvx_begin
% variables Beta0(K) g
% variable X1(K,K) complex
% variable X2(K,K) complex
% maximize ( g )
% subject to
%
% for k=1:1:K
% Beta0(k)>=0;
% end
% sum(Beta0)<=1;
%
% for k=1:1:K
% for i=1:1:K
% X1(k,i) == Rho_d*Beta0(i)trace(C_ek_ek(:,:,k)C_vkk_vkk(:,:,i))/trace(C_vkk_vkk(:,:,i));
% if k~=i
% X2(k,i) == Rho_d
Beta0(i)I(k,i)/trace(C_vkk_vkk(:,:,i));
% else
% X2(k,i) == 0;
% end
% end
% end
%
% for k=1:1:K
% Rho_d
Beta0(k)trace(C_vkk_vkk(:,:,k))>=(Rho_dBeta0(k)
(I(k,k)-(trace(C_vkk_vkk(:,:,k)))^2)/trace(C_vkk_vkk(:,:,k))…
% +sum(X1(k,:))+sum(X2(k,:))+1)*g;
% end
%
% cvx_end
cvx_begin
variables Beta0(K) g
variables X1r(K,K) X1i(K,K)
variables X2r(K,K) X2i(K,K)
variables Z1(K,K) Z2(K,K)
maximize(g)
subject to
for k = 1:K
Beta0(k) >= 0;
end
sum(Beta0) <= 1;

    for k = 1:K
        for i = 1:K
            X1r(k,i) >= 0;
            X1i(k,i) >= 0;
            X1r(k,i) == real(Rho_d * Beta0(i) * trace(C_ek_ek(:,:,k) * C_vkk_vkk(:,:,i)) / trace(C_vkk_vkk(:,:,i)));
            X1i(k,i) == imag(Rho_d * Beta0(i) * trace(C_ek_ek(:,:,k) * C_vkk_vkk(:,:,i)) / trace(C_vkk_vkk(:,:,i)));
            if k ~= i
                X2r(k,i) >= 0;
                X2i(k,i) >= 0;
                X2r(k,i) == real(Rho_d * Beta0(i) * I(k,i) / trace(C_vkk_vkk(:,:,i)));
                X2i(k,i) == imag(Rho_d * Beta0(i) * I(k,i) / trace(C_vkk_vkk(:,:,i)));
            else
                X2r(k,i) == 0;
                X2i(k,i) == 0;
            end
        end
    end

    for k = 1:K
        Z1(k,k) >= 0;
        Z2(k,k) >= 0;
        norm(vec([X1r(k,:); X1i(k,:)]), 2) <= Z1(k,k);
        norm(vec([X2r(k,:); X2i(k,:)]), 2) <= Z2(k,k);
        Rho_d * Beta0(k) * trace(C_vkk_vkk(:,:,k)) >= quad_over_lin([Z1(k,k); Z2(k,k)], 1)...
            - Rho_d * Beta0(k) * (I(k,k) - square_abs(trace(C_vkk_vkk(:,:,k))) / trace(C_vkk_vkk(:,:,k))) + g;
    end
cvx_end

for k=1:1:K
    Beta(k) = Beta0(k)/trace(C_vkk_vkk(:,:,k));
end
rate(mm) = gamma;

%% 计算用户速率
% Rate = zeros(1,K);
% for k=1:1:K
% Rate(k) = ((Tau_c-Tau_u)/Tau_c)*log2(1+T_D_Sk(k)/(T_D_Uk(k)+sum(T_IU_Iki(k,:)+1)));
% end
% Rate_a = sum(Rate)/K;

end

figure(1) %画出图2
plot(x_axis,rate,‘-p’,‘LineWidth’,1.5,‘MarkerSize’,8) %画出理论速率

M

That;s not gp mode. You said you were using it.

Ir would also make things easier for forum readers if you eliminated the commented out code from your posted code.

L

clc
clear

%% parameter define
global M M1 M2 N N1 N2 K B noise NF Tau_c Tau_u lambda

P=1;
N=1600;N1=40;N2=40;
M=900;M1=30;M2=30;
K=5;

noise=3.98e-14; %-104dbm
NF=5.012;
B=10e+6;
P_noise=10log10(noiseB*NF);

Tau_c=196; %相干间隔
Tau_u=K; %导频长度
d_irs_user=[70, 50, 50, 80, 60]; %RIS-user distance
d_BS_user=[80, 80, 60, 60, 70]; %BS-user distance
d_BS_ris=50; %BS-RIS间距

lambda = 0.3; %假设电磁波频率为1GHz
d_az = lambda;
d_el = lambda; %假设天线间距都等于一个波长
d = lambda/4;
d_H = d;d_V = d;A = d*d; %RIS元件的间距/面积

zeta_0=1.58e+4; %路径损耗 zeta_x = zeta_0 + 10k0log (d);
k0=3.5;
zeta_b = zeta_0 + 10k0log (d_BS_ris); %BS-user路径损耗
zeta_f = zeros(1,K); %RIS-user路径损耗
zeta_h = zeros(1,K); %BS-user路径损耗
for k=1:1:K
zeta_f(k) = zeta_0 + 10k0log (d_irs_user(k));
zeta_h(k) = zeta_0 + 10k0log (d_BS_user(k));
end

%% variable Setup
variable1 = 1:1:70;
x_axis = variable1; %横坐标——物理意义为rho_d(对数)
rate = zeros(1,length(variable1)); %纵坐标——物理意义为最小用户速率

for mm=1:1:length(variable1) %对于每个确定的横坐标值variable(mm),去确定纵坐标的值
%% Update the variable %%更新横坐标值

Rho_d=10^(variable1(mm)/10);

%% phase shifts/transmit power allocation – definition,Random
%phi = exp(2pilirand(1,N)); %变量-相位向量
Beta = zeros(K,1); %beta(列向量)
% phi = 2
pi*rand(1,N);
% for k=1:1:K
% Beta(k) = 1/K;
% end

%% 计算信道协方差矩阵

% R_r=zeros(N,N);
% R_b=zeros(M,M);
R_tl_az=zeros(M2,M2);
R_tl_el=zeros(M1,M1);

%BS部分——
psi_l = 2*pi/8;
omega_l = pi/3;
alpha_l = pi/12;
nu_l = pi/36;

for u=1:1:M2
    for v=1:1:M2
        delta1 = 2*pi*d_az*(v-u)*sin(psi_l);
        delta2 = 2*pi*d_az*(v-u)*nu_l*cos(psi_l);
        delta3 = (delta2*alpha_l*sin(omega_l))^2+1;
        R_tl_az(u,v) = ((delta3)^(-0.5))*exp(-(delta2*cos(omega_l))^2/(2*delta3)-((delta1*alpha_l*sin(omega_l))^2)/(2*delta3))...
            *exp(1i*delta1*cos(omega_l)/delta3);
    end
end
for x=1:1:M1
    for y=1:1:M1
        R_tl_el(x,y) = exp(1i*2*pi*d_el*(y-x)*cos(psi_l))*exp(-0.5*((2*pi*nu_l*d_el)^2)*((y-x)^2)*((sin(psi_l))^2));
    end
end
R_tl = kron(R_tl_az,R_tl_el);

%RIS部分——
R = zeros(N,N);
u = zeros(3,N);
for n=1:1:N
u(1,n) = 0;u(2,n) = mod(n-1,N2)d_H;u(3,n) = d_Vfloor((n-1)/N2);
end
for p=1:1:N
for q=1:1:N
R(p,q) = sinc(2*norm((u(:,p)-u(:,q)),2)/lambda);
end
end

%计算R_b:
R_b = zeta_b*R_tl;
    
%计算R_r:
R_r = A*R;

%计算R_h:BS的VR区域——1:(1-10)*30,2:(6-15)*30,3:(11-20)*30,4:(16-25)*30,5:(21-30)*30
R_h=zeros(M,M,K);


dx = zeros(M2,K);
dy = ones(M1,K);
Dx = zeros(M2,M2,K);
Dy = zeros(M1,M1,K);
for n=1:1:M2
    if (1<=n)&&(n<=10)
        dx(n,1)=1;
    end
    if (6<=n)&&(n<=15)
        dx(n,2)=1;
    end
    if (11<=n)&&(n<=20)
        dx(n,3)=1;
    end
    if (16<=n)&&(n<=25)
        dx(n,4)=1;
    end
    if (21<=n)&&(n<=30)
        dx(n,5)=1;
    end
end
for k=1:1:K
    Dx(:,:,k) = diag(dx(:,k));
    Dy(:,:,k) = diag(dy(:,k));
    
    R_h(:,:,k) = kron(((Dx(:,:,k))^0.5)*R_tl_az*((Dx(:,:,k))^0.5),((Dy(:,:,k))^0.5)*R_tl_el*((Dy(:,:,k))^0.5));
end


%计算R_f:RIS的VR区域——1:(1-8)*40,2:(9-16)*40,3:(17-24)*40,4:(25-32)*40,5:(33-40)*40
R_f=zeros(N,N,K);
R_f_0=zeros(N,N,K);
for k=1:1:K
    R_f_0(:,:,k) = zeta_f(k)*A*R;
end

for p=1:1:N
    for q=1:1:N
        if (1<=p)&&(p<=320)&&(1<=q)&&(q<=320)
            R_f(p,q,1)=R_f_0(p,q,1);
        end
        if (321<=p)&&(p<=640)&&(321<=q)&&(q<=640)
            R_f(p,q,2)=R_f_0(p,q,2);
        end
        if (641<=p)&&(p<=960)&&(641<=q)&&(q<=960)
            R_f(p,q,3)=R_f_0(p,q,3);
        end
        if (961<=p)&&(p<=1280)&&(961<=q)&&(q<=1280)
            R_f(p,q,4)=R_f_0(p,q,4);
        end
        if (1281<=p)&&(p<=1600)&&(1281<=q)&&(q<=1600)
            R_f(p,q,5)=R_f_0(p,q,5);
        end
    end
end   

%% CVX_Phase shift optimization

phi_t = exp(2*pi*1i*rand(1,N));   % ?θt
phi_t_1 = exp(2*pi*1i*rand(1,N));   %?θ?t
%phi_best = zeros(1,N);%最佳相位

t=0;
Nu_t = rand;
Nu = rand;
%Ak = zeros(N,N,K);

while 1   
    cvx_begin
        variable phi(1,N) complex  % ?θ*t
        variable Nu 
        maximize ( Nu )
        subject to
            for n=1:1:N
                square_abs(phi(n))<=1;
            end
            for k=1:1:K
                %Ak(:,:,k)=R_r.*R_f(:,:,k);
                real(trace(R_h(:,:,k))+trace(R_b)*(phi_t*(R_r.*R_f(:,:,k))*(phi_t')+2*real((phi-phi_t)*(R_r.*R_f(:,:,k))*(phi_t'))))>=Nu;
            end
    cvx_end
          
    
    for n=1:1:N
        if phi(n)==0
            phi_t_1(n) = 0;
        else
            phi_t_1(n) = phi(n)/(abs(phi(n)));
        end
    end
    phi_t = phi_t_1;
    
    if abs(Nu-Nu_t)/abs(Nu_t)<0.005   %如果收敛,则跳出
       break
    end
    Nu_t = Nu;
    t = t + 1;
end

phi_best = phi_t;
Phi = diag(phi_best);   %使用最佳相位优化的结果


%% CVX_Transmit power allocation optimization


C_yk_vk = zeros(M,M,K);    
C_yk_yk = zeros(M,M,K);    
C_vkk_vkk = zeros(M,M,K);    
C_ek_ek = zeros(M,M,K);
for k=1:1:K 
    C_yk_vk(:,:,k) = R_h(:,:,k)+R_b*trace(R_r*Phi*R_f(:,:,k)*(Phi'));%M*M
    C_yk_yk(:,:,k) = C_yk_vk(:,:,k)+P_noise*eye(M);%M*M
    C_vkk_vkk(:,:,k) = C_yk_vk(:,:,k)*((C_yk_yk(:,:,k))^(-1))*C_yk_vk(:,:,k);%M*M
    C_ek_ek(:,:,k) = C_yk_vk(:,:,k)-C_vkk_vkk(:,:,k);%M*M
end

S = zeros(N,N,K);
for k=1:1:K
    S(:,:,k) = R_f(:,:,k)*(Phi')*R_r*Phi;
end

C = zeros(M,M,K,K);
T = zeros(M,M,K,K);
for k=1:1:K
    for i=1:1:K
        C(:,:,k,i) = ((C_yk_yk(:,:,k))^(-1))*C_yk_vk(:,:,k)*C_yk_vk(:,:,i)*((C_yk_yk(:,:,i))^(-1));
        T(:,:,k,i) = R_b*C(:,:,k,i);
    end
end


Xi = P_noise;%噪声方差

I = zeros(K,K);
T_D_Sk = zeros(1,K);
T_D_Uk = zeros(1,K);
T_IU_Iki = zeros(K,K);
for k=1:1:K
    for i=1:1:K
        if i==k
            Tk = T(:,:,k,i);
            Sk = S(:,:,k);
            Ck = C(:,:,k,i);
            R_hk = R_h(:,:,k);
            I(k,i) = 2*trace(Sk)*trace(Tk)*trace(R_hk*Ck)+(trace(Sk)*trace(Tk))^2+...
                       trace(Sk^2)*trace(Tk^2)+((trace(Sk))^2)*trace(Tk^2)+...
                       ((trace(Tk))^2)*trace(Sk^2)+2*Xi*trace(Sk)*trace(Tk)*trace(Ck)+...
                       2*trace(Sk)*trace(Tk*R_hk*Ck)+2*Xi*trace(Sk)*trace(Tk*Ck)+...
                       2*Xi*trace(R_hk*Ck)*trace(Ck)+2*Xi*trace(R_hk*(Ck^2))+(abs(trace(R_hk*Ck)))^2+...
                       trace((R_hk*Ck)^2)+Xi*Xi*((abs(trace(Ck)))^2)+Xi*Xi*trace(Ck^2);
            
            T_D_Sk(k) = Rho_d*Beta(k)*((trace(C_vkk_vkk(:,:,k)))^2);
            T_D_Uk(k) = Rho_d*Beta(k)*(trace(C_ek_ek(:,:,k)*C_vkk_vkk(:,:,k))-(trace(C_vkk_vkk(:,:,k)))^2+I(k,i));
         
        else
            Tki = T(:,:,k,i);
            Sk = S(:,:,k);
            Si = S(:,:,i);
            Cki = C(:,:,k,i);
            Qki = R_b*(Cki');
            R_hk = R_h(:,:,k);
            R_hi = R_h(:,:,i);
            I(k,i) = trace(Sk*Si)*trace(Tki)*trace(Qki)+trace(Sk)*trace(Tki*R_hi*(Cki'))+...
                        Xi*trace(Sk)*trace(Tki*(Cki'))+Xi*Xi*trace(Cki*(Cki'))+trace(R_hk*Cki*R_hi*(Cki'))+...
                        trace(Sk)*trace(Si)*trace(Tki*Qki)+Xi*trace(Cki*R_hi*(Cki'))+Xi*trace(R_hk*Cki*(Cki'))+...
                        trace(Si)*trace(R_hk*Cki*Qki)+Xi*trace(Cki*Qki)*trace(Si);
                    
            T_IU_Iki(k,i) = Rho_d*Beta(i)*(trace(C_ek_ek(:,:,k)*C_vkk_vkk(:,:,i))+I(k,i));
        end
    end
end


X1 = zeros(K,K);
X2 = zeros(K,K);
Beta0 = zeros(K,1);   %beta'
gamma = 0;
cvx_begin 
    variables Beta0(K) g
    variable X1(K,K) complex
    variable X2(K,K) complex
    maximize ( g )
    subject to
         
        for k=1:1:K
            Beta0(k)>=0;
        end
        sum(Beta0)<=1;
        
        for k=1:1:K
            for i=1:1:K
                X1(k,i) == Rho_d*Beta0(i)*trace(C_ek_ek(:,:,k)*C_vkk_vkk(:,:,i))/trace(C_vkk_vkk(:,:,i));
                if k~=i
                    X2(k,i) == Rho_d*Beta0(i)*I(k,i)/trace(C_vkk_vkk(:,:,i));
                else
                    X2(k,i) == 0;
                end
            end
        end
        
        for k=1:1:K
            Rho_d*Beta0(k)*trace(C_vkk_vkk(:,:,k))>=(Rho_d*Beta0(k)*(I(k,k)-(trace(C_vkk_vkk(:,:,k)))^2)/trace(C_vkk_vkk(:,:,k))...
                +sum(X1(k,:))+sum(X2(k,:))+1)*g;
        end 

cvx_end


for k=1:1:K
    Beta(k) = Beta0(k)/trace(C_vkk_vkk(:,:,k));
end
rate(mm) = gamma;

%% 计算用户速率
% Rate = zeros(1,K);
% for k=1:1:K
% Rate(k) = ((Tau_c-Tau_u)/Tau_c)*log2(1+T_D_Sk(k)/(T_D_Uk(k)+sum(T_IU_Iki(k,:)+1)));
% end
% Rate_a = sum(Rate)/K;

end

figure(1) %画出图2
plot(x_axis,rate,‘-p’,‘LineWidth’,1.5,‘MarkerSize’,8) %画出理论速率
L
Replying to #11

I want to use any possible mode to solve my problem, so I’m still debuging